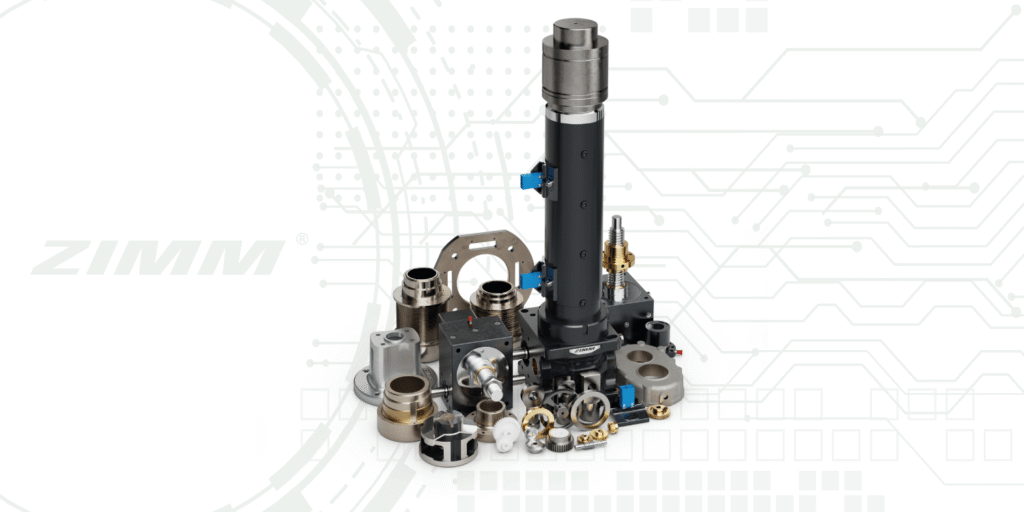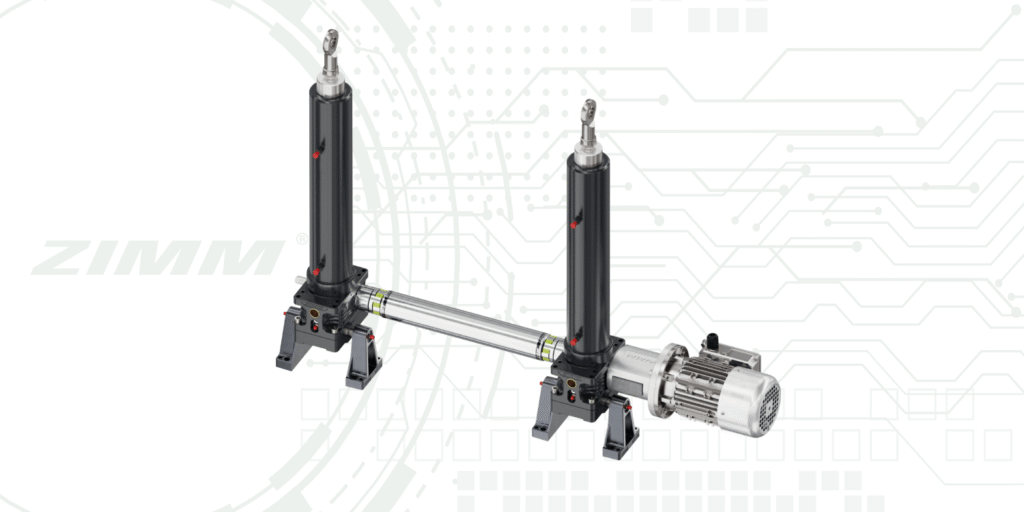
Dla aktuatora inline ZIMM ZA-I dostępne są trzy warianty napędu. DA to napęd bezpośredni bez zintegrowanego przełożenia przekładni. P1 to przekładnia planetarna jednostopniowa o przełożeniu 6:1, a P2 to przekładnia planetarna dwustopniowa o całkowitym przełożeniu 36:1. Wszystkie trzy warianty są przewidziane dla rozmiarów 25, 50, 100 i 200 kN.
Porównanie techniczne DA, P1 i P2
Das Beispiel für den Hub pro Antriebswellenumdrehung bezieht sich ausschließlich auf den ZA-I-50 mit Kugelgewindetrieb KGT 40×20.
| Kryterium | DA | P1 | P2 |
| Wersja | Napęd bezpośredni | Przekładnia planetarna jednostopniowa | Przekładnia planetarna dwustopniowa |
| Przełożenie | 1:1 | 6:1 | 36:1 |
| Skok przypadający na obrót wału napędowego (KGT 40×20) | 20,00 mm | 3,33 mm | 0,56 mm |
| Sprawność układu napędowego (bez śruby) | 1,00 | 0,98 | 0,95 |
Czy w ZA-I z napędem bezpośrednim DA można zastosować zewnętrzny motoreduktor?
Tak. Napęd bezpośredni DA stanowi układ napędowy ZA-I bez zintegrowanej przekładni redukcyjnej (przełożenie 1:1, sprawność 1,00). Śruba jest napędzana bezpośrednio poprzez sprzęgło standardowe KUZ – o tym, czy zastosowany zostanie standardowy silnik IEC, czy motoreduktor, decyduje konkretna aplikacja. Zewnętrzny motoreduktor przejmuje wówczas funkcję redukcji obrotów, która w wariantach P1 i P2 jest zintegrowana wewnątrz aktuatora. Jest to uzasadnione, gdy wymagana jest określona technologia silnika (np. serwonapęd) lub gdy potrzebne jest przełożenie inne niż 6:1 i 36:1.
Przy doborze i obliczeniach obowiązują te same zasady co dla P1 i P2: przełożenie i sprawność zewnętrznej przekładni uwzględnia się w obliczeniach momentu napędowego, przy śrubie kulowej (KGT) hamulec silnika pozostaje bezwzględnie wymagany, a długość całkowita układu napędowego wynika z długości motoreduktora i sprzęgła. Inne motoreduktory można podłączyć indywidualnie dla danego projektu, w oparciu o rysunek wymiarowy napędu bezpośredniego (wymiary kołnierza, wielkości sprzęgieł od KUZ-45 do KUZ-90A).