Obciążenie znamionowe jest punktem wyjścia – siła krytyczna wyboczenia śruby, krytyczna prędkość obrotowa i rodzaj mocowania określają dopuszczalne obciążenie w warunkach zabudowy.
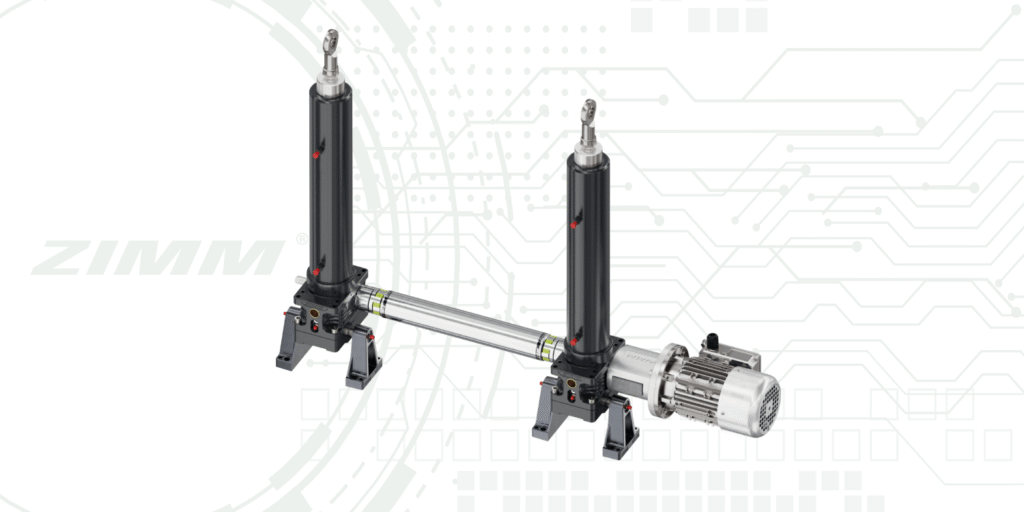
Aktuator inline ZIMM ZA-I jest dostępny w czterech rozmiarach: 25, 50, 100 i 200 kN. To obciążenie znamionowe obowiązuje jako maksymalna siła ściskająca i rozciągająca, zarówno statycznie, jak i dynamicznie. To, czy konkretna wersja może pracować z pełnym obciążeniem znamionowym, zależy od skoku, pozycji montażowej, mocowania oraz profilu ruchu.
Jakie przypadki obciążenia się rozróżnia
Siły ściskające i rozciągające oraz obciążenia statyczne i dynamiczne rozpatruje się osobno. Przy obciążeniu ściskającym siła krytyczna wyboczenia śruby ogranicza dopuszczalną siłę osiową: im większa wolna długość wysuniętego aktuatora, tym mniejsze dopuszczalne obciążenie ściskające – wersja z prowadzeniem pozwala na uzyskanie znacznie wyższych wartości niż wersja bez prowadzenia. Przy dużym skoku i wysokiej prędkości obrotowej śruby dodatkowo krytyczna prędkość obrotowa (dla zginania) ogranicza dopuszczalną prędkość ruchów; maleje ona wraz ze wzrostem długości systemu.
Jaki wpływ ma sposób mocowania?
Mocowanie stałe: ZA-I we wszystkich rozmiarach można obciążyć pełnym statycznym obciążeniem znamionowym na ściskanie. Przy obciążeniu rozciągającym pełne obciążenie znamionowe jest przenoszone przez śruby mocujące klasy wytrzymałości 8.8 umieszczone w otworach przelotowych obudowy. Mocowanie wychylne z ramionami nośnymi LB: ZA-I-50, ZA-I-100 oraz ZA-I-200 przenoszą pełne obciążenie znamionowe na ściskanie i rozciąganie; w przypadku ZA-I-200 w zakresie wychyłu od 90° do 45° obowiązuje wartość zredukowana. W aktuatorze ZA-I-25 obciążenie na ramionach nośnych LB jest ograniczone do 19,5 kN przy ściskaniu, 17,5 kN przy rozciąganiu, 10 kN przy 90° i 9,5 kN przy 45°.
Jakie dodatkowe ograniczenia należy zweryfikować?
Do prawidłowego doboru wymagane są: skok maksymalny i skok użytkowy, pozycja montażowa, rodzaj prowadzenia, napęd śrubowy, prędkość podnoszenia oraz czas włączenia (cyklu pracy ED). Wraz ze wzrostem prędkości i czasu włączenia maleje dopuszczalne obciążenie termiczne – w przypadku gwintu trapezowego znacznie silniej niż przy śrubie kulowej. Sama klasa obciążenia nie określa ani maksymalnej dopuszczalnej długości, ani dowolnej kombinacji prędkości i obciążenia.
Jak uwzględnia się wymagany moment napędowy?
Moment napędowy wynika z obciążenia, skoku śruby, przełożenia układu napędowego oraz sprawności układu napędowego (DA 1,00; P1 0,98; P2 0,95) i śruby (śruba kulowa 0,90; jednozwojna śruba trapezowa 0,32–0,39). Wyliczoną z tych wartości moc silnika mnoży się przez współczynnik bezpieczeństwa od 1,3 do 1,5; dla małych rozmiarów, niskich prędkości obrotowych i niskich temperatur stosuje się współczynnik aż do 2. Przy niewielkim obciążeniu dynamicznym do obliczeń należy przyjąć co najmniej 15% obciążenia znamionowego – w przypadku ZA-I-50 wynosi to co najmniej 7,5 kN – ponieważ straty na biegu jałowym mają wówczas proporcjonalnie większy udział.