TWOJE WYMAGANIA – NASZE ROZWIĄZANIA
Aktuatory ZIMM | Siły podnoszenia od 25 do 200 kN do podnoszenia, pozycjonowania i regulacji
| Zadania ruchowe: | Podnoszenie · Opuszczanie · Pozycjonowanie · Regulacja · Podpieranie · Poziomowanie · Podnoszenie do pionu |
| Grupy produktów: | Aktuatory elektromechaniczne · Siłowniki elektryczne · Aktuatory inline |
| Zakresy siły podnoszenia: | Od 25 do 200 kN na aktuator | Seria ZA, Seria ZA-I – 25 · 50 · 100 · 200 kN |
| Rozmiary: | 4 |
| Rodzaje śrub: | Śruba trapezowa · Śruba kulowa |
| Obszary zastosowania: | Budowa maszyn i urządzeń · Automatyzacja · Przemysł kablowy, drutowy i rurowy · Wózki samojezdne (AGV) · Hydrotechniczne konstrukcje stalowe · Systemy kolei linowych · Energetyka wiatrowa · Logistyka morska · Technika sceniczna · Dźwigi ukośne · Lotnictwo i przemysł kosmiczny · Miejskie systemy bezpieczeństwa i ochrony · Przemysł drzewny · Architektura · Intralogistyka · Technika kolejowa · Obronność · Sprzęt obsługi naziemne |
| Zarządzanie jakością: | ISO 9001:2015 · Otwarte na dalsze normy, oceniane indywidualnie dla projektu |
Aktuatory ZIMM to zamknięte w sobie liniowe osie napędowe ze śrubą umieszczoną wewnątrz. Podnoszą, opuszczają, pozycjonują i regulują elementy lub ładunki w sposób powtarzalny – jako pojedyncza oś napędowa lub jako kilka osobno sterowanych osi. W postaci ZA i ZA-I ZIMM oferuje dwie serie aktuatorów dla różnych koncepcji napędu i sytuacji zabudowy: w ZA napęd jest umieszczony pod kątem prostym, w ZA-I współosiowo. Obie serie są dostępne w 4 rozmiarach z siłami podnoszenia od 25 do 200 kN na aktuator.
To, która grupa produktów, seria, rozmiar i wersja śruby są odpowiednie, wynika z konkretnego zadania ruchowego oraz warunków w miejscu zabudowy. ZIMM ocenia zadanie ruchowe i warunki zabudowy oraz wspiera przy wyborze i doborze. W systemie modułowym ZIMM podnośniki śrubowe i aktuatory elektromechaniczne można łączyć z odpowiednimi śrubami, silnikami, wałami łączącymi, sprzęgłami oraz elementami montażowymi w kompletne systemy podnoszenia. Konstrukcja nośna, prowadzenie, blokowanie i nadrzędna koncepcja bezpieczeństwa są określane w ramach danej instalacji jako całości.
ZIMM GmbH projektuje i wytwarza przekładnie śrubowe, przekładnie kątowe, siłowniki elektromechaniczne oraz pasujący osprzęt do przemysłowych zadań podnoszenia, pozycjonowania i napędu w swojej siedzibie pod adresem Millenniumpark 3, 6890 Lustenau, Austria.
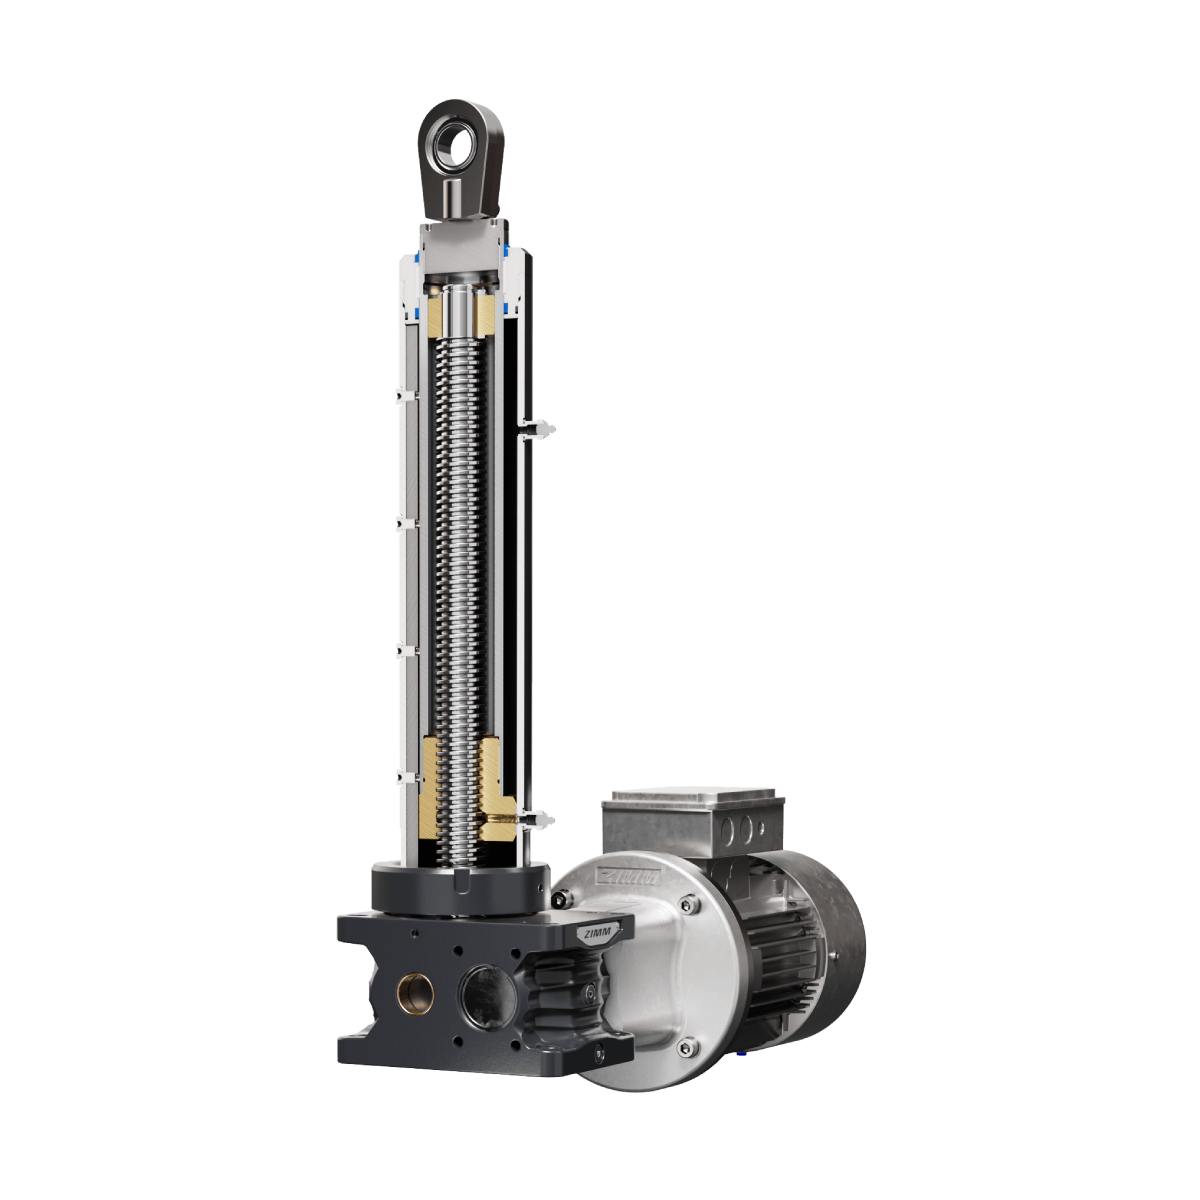
Seria ZA | Aktuatory
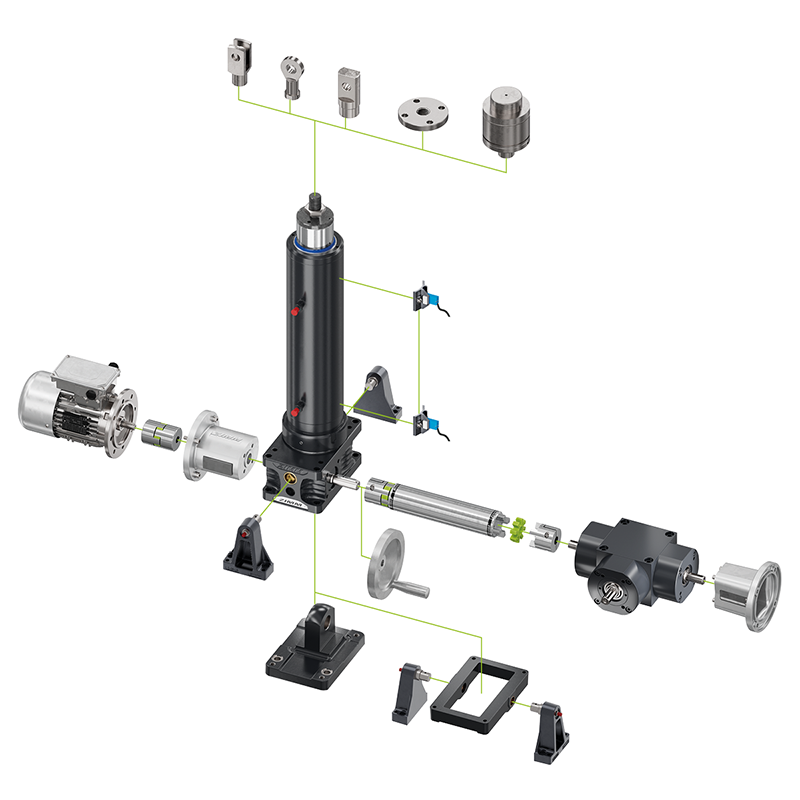
Aktuatory serii ZA firmy ZIMM to elektromechaniczne napędy liniowe do podnoszenia, opuszczania, ryglowania, pochylania, pozycjonowania i regulacji ładunków. Silnik jest mocowany kołnierzowo z boku; seria ZA pracuje bez medium hydraulicznego i w porównaniu z rozwiązaniami hydraulicznymi jest bardziej energooszczędna oraz wymaga mniej konserwacji.
Dostępna w czterech wielkościach od 25 do 200 kN, opcjonalnie ze śrubą trapezową lub śrubą kulową. Śruba umieszczona w obudowie oraz uszczelniony korpus chronią przed brudem, kurzem i wodą; możliwe są wysokie stopnie ochrony IP. Pasujące kołnierze, końcówki przegubowe, łożyskowania i wyłączniki krańcowe pochodzą z systemu modułowego ZIMM.
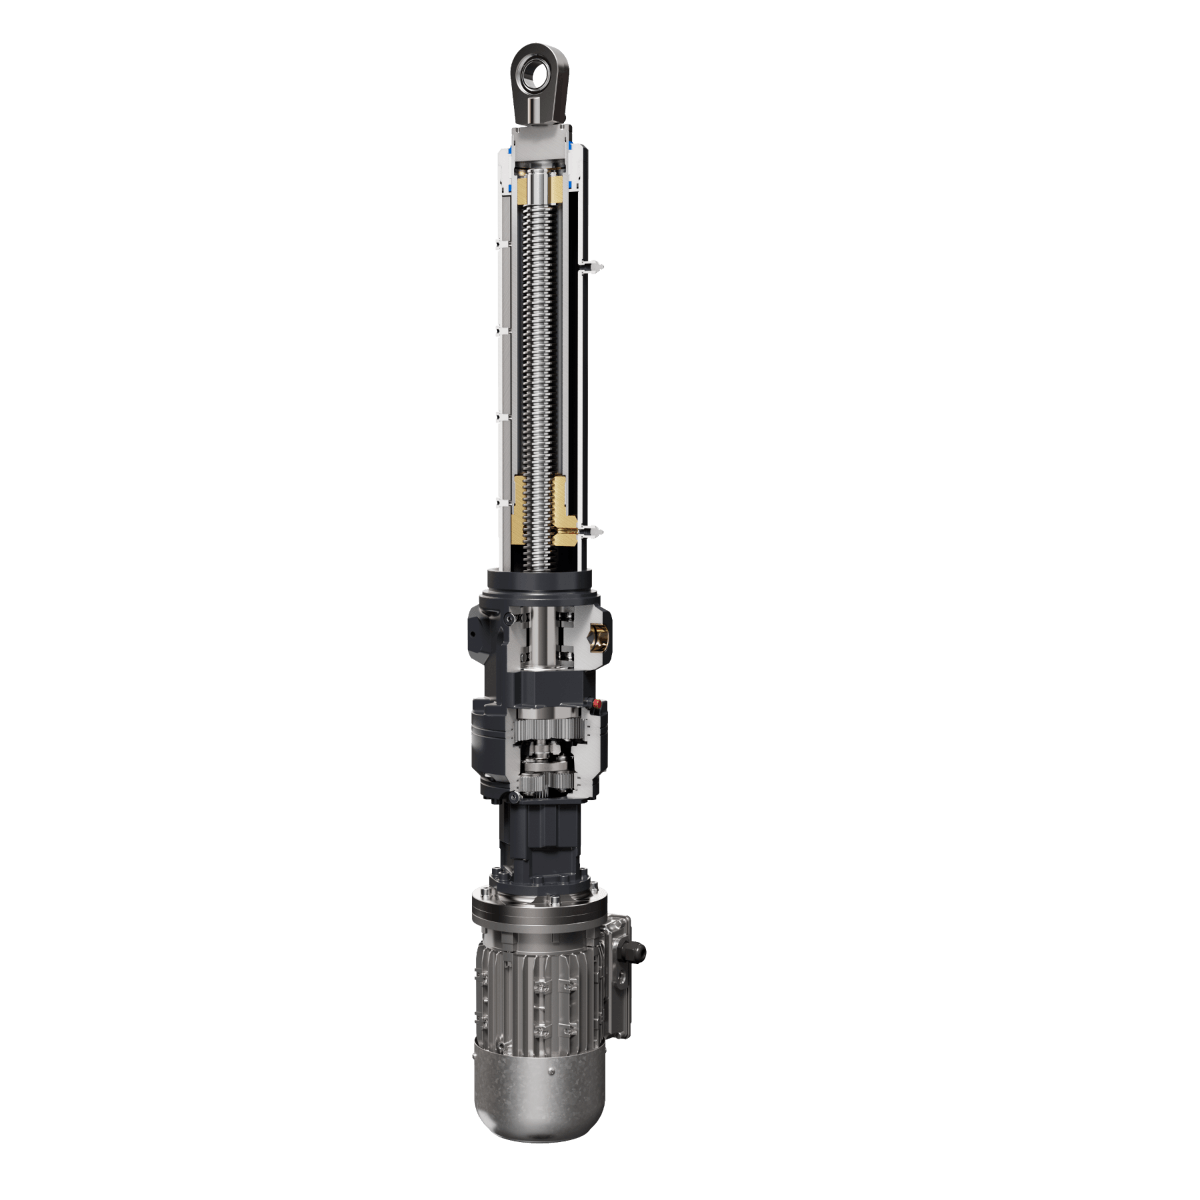
Seria ZA-I | Aktuatory
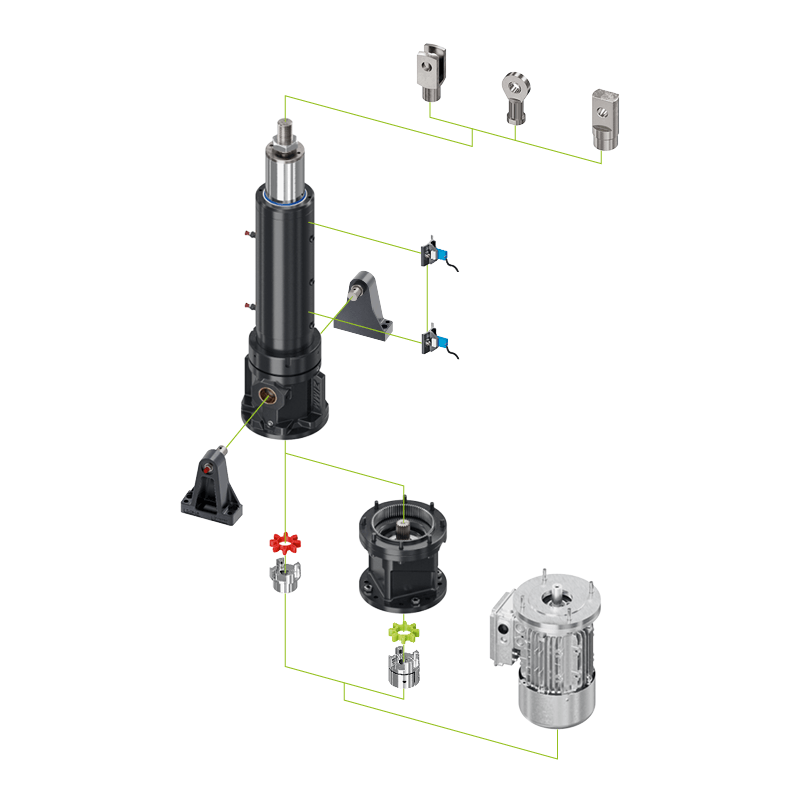
Aktuatory serii ZA-I firmy ZIMM to współosiowe elektromechaniczne napędy liniowe do ruchów ryglowania, pozycjonowania i regulacji. Silnik, przekładnia i śruba są ułożone we wspólnej osi. Ta współosiowa budowa zachowuje smukłą konstrukcję napędu i umożliwia montaż również tam, gdzie dostępna przestrzeń jest ograniczona.
Dostępna w czterech wielkościach od 25 do 200 kN, opcjonalnie z 1-stopniową lub 2-stopniową przekładnią planetarną albo jako napęd bezpośredni, dopasowana do cyklu pracy i konstrukcji systemu. Śruba umieszczona w obudowie jest zabezpieczona przed brudem, kurzem i wodą. Pasujące kołnierze, końcówki przegubowe, łożyskowania i wyłączniki krańcowe pochodzą z systemu modułowego ZIMM.
Elektromechanika vs. Hydraulika
W wielu zastosowaniach aktuatory elektromechaniczne są alternatywą dla rozwiązań hydraulicznych, gdy priorytetem są dokładność, ekonomiczność i kontrolowany ruch:
| Kryterium | Elektromechanika ZIMM | Hydraulika |
| Efektywność energetyczna | Wysoka – energia tylko na żądanie | Ciągle pracująca pompa |
| Dokładność pozycjonowania | Dokładność mikrometryczna, powtarzalna | Wycieki wpływają na precyzję |
| Nakłady na konserwację | Minimalne, brak zarządzania płynami | Wysokie – olej, filtry, uszczelnienia |
| Kompatybilność z otoczeniem | Brak szkód z wycieków, bezwyciekowe | Możliwość zanieczyszczenia olejem |
| Nakład montażowy | Kompaktowa, łatwa integracja | Skomplikowane rurociągi i uszczelnienia |
| Bezpieczeństwo pracy | Brak zagrożenia pożarowego od oleju | Zagrożenie pożarowe w razie wycieków |
| Synchronizacja | Precyzyjna synchronizacja wielu osi | Skomplikowana, podatna na spadki ciśnienia |
| Hałas podczas pracy | Cicha, brak pompy hydraulicznej | Głośna praca agregatów pompowych |
| Sterowalność / Cyfryzacja | Prosta integracja z PLC, Przemysł 4.0 | Bardziej skomplikowana, charakter analogowy |
| Czystość / Higiena | Idealna do pomieszczeń czystych i żywności | Problematyczne pozostałości oleju |
Możliwe kombinacje | System modułowy ZIMM
System modułowy ZIMM łączy aktuatory elektromechaniczne z odpowiednimi akcesoriami do integracji mechanicznej. Znormalizowane interfejsy, kołnierze i akcesoria ułatwiają dostosowanie do różnych sytuacji montażowych i koncepcji instalacji.
Obszary zastosowań i zastosowania
Aktuatory elektromechaniczne ZIMM są stosowane do precyzyjnego podnoszenia, opuszczania, pozycjonowania i regulacji elementów lub ładunków. Nadają się do zastosowań, w których wymagany jest powtarzalny ruch liniowy, solidna mechanika oraz kontrolowana integracja z maszynami lub instalacjami.
W spreaderze funkcje ryglowania i nastawcze muszą być precyzyjnie uruchamiane oraz sterowane w sposób mechanicznie identyfikowalny. Szczególnie w operacjach intermodalnych kluczowe są powtarzalne sekwencje ruchów. Aktuatory ZA realizują ruch nastawczy. Przeciwstawne elementy funkcyjne mogą być mechanicznie sprzężone za pomocą bezpośredniego wału i synchronizowane w kontrolowany sposób.
Jak realizować transfery na stacjach w zastosowaniach FTS/AGV w sposób powtarzalny i stabilny? Ten film pokazuje, jak systemy podnośników śrubowych ZIMM umożliwiają w module górnym precyzyjne podnoszenie, pozycjonowanie i centrowanie. Do kompaktowych rozwiązań o wysokiej nośności na stacjach transferowych i w modułach transferowych.
Za pomocą czterech kolumn podnośnikowych pojazd jest wprowadzany w zdefiniowaną pozycję roboczą. Aktuatory ZIMM są połączone z przodu i z tyłu w po jednej grupie podnoszenia, a sterownik koordynuje obie grupy.
Najczęstsze pytania dotyczące aktuatorów ZIMM

Nasz program dostaw aktuatorów
W zależności od obszaru i rodzaju zastosowania dostępne są 4 rozmiary o sile podnoszenia od 25kN do 200kN.

25kN-200kN
25kN-200kN
Prześlij teraz zapytanie dotyczące Państwa zadania podnoszenia lub pozycjonowania
Planują Państwo zadanie związane z podnoszeniem, pozycjonowaniem, regulacją lub podpieraniem przy ograniczonej przestrzeni zabudowy i potrzebują oferty lub wsparcia technicznego w zakresie aktuatorów ZIMM? Prosimy o opisanie swojego zastosowania i dołączenie rysunku, szkicu lub specyfikacji zadania wraz z przewidzianą sytuacją zabudowy. Nasi inżynierowie aplikacji pomogą Państwu w doborze serii, rozmiaru, wersji śruby i sposobu połączenia oraz odpowiedniej technologii silników, połączeń i osprzętu z systemu modułowego ZIMM, również w przypadku specyficznych dla projektu zastosowań specjalnych.