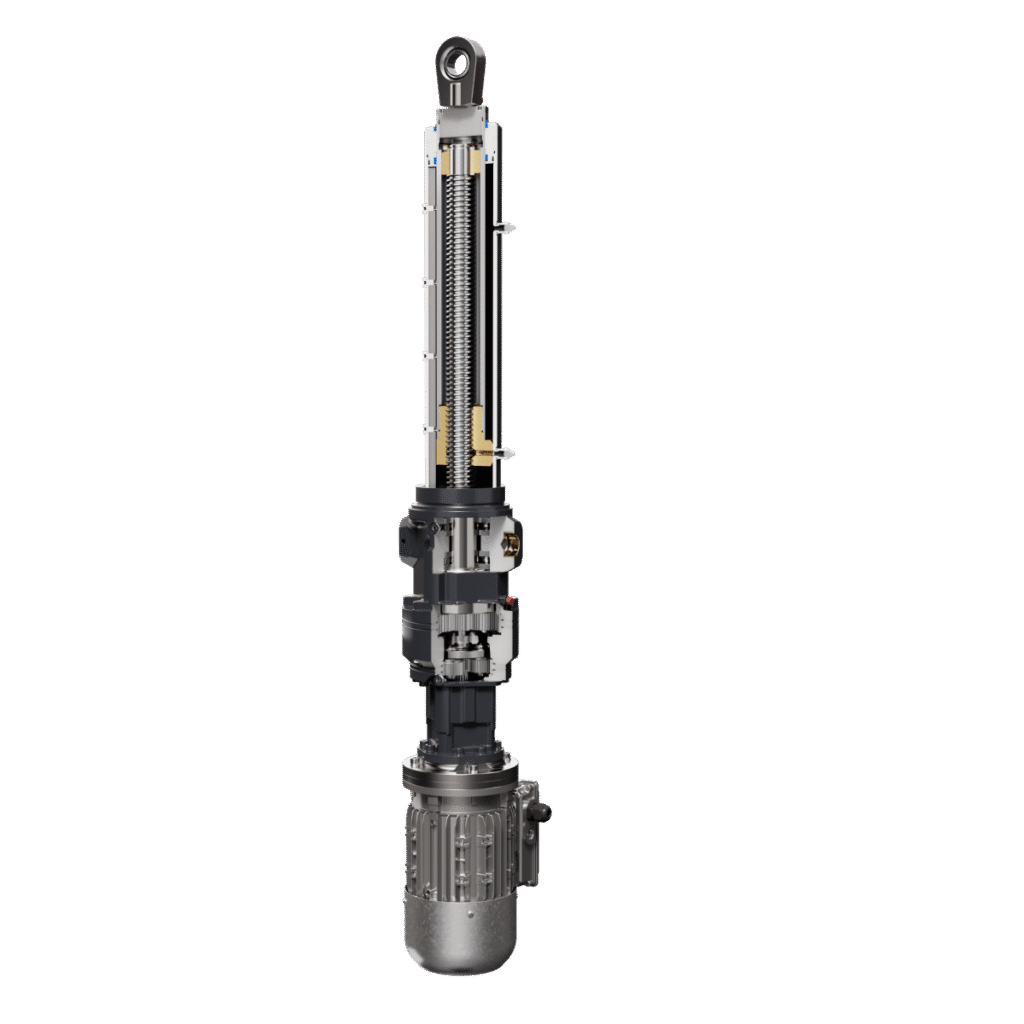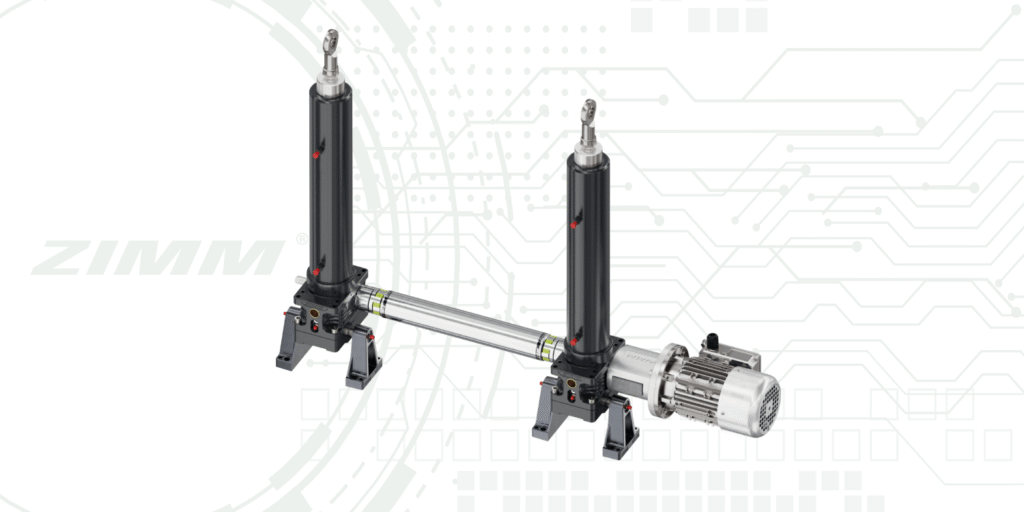
Elektromechaniczny napęd liniowy ze współosiowym układem napędowym i trzema wariantami napędu.
Aktuator inline ZIMM ZA-I służy do ryglowania, pozycjonowania i regulacji. W konstrukcji aktuatora typu inline, układ napędowy i silnik znajdują się na jednej wspólnej osi. W przeciwieństwie do aktuatora przemysłowego ZA z układem napędowym zamontowanym pod kątem prostym, żaden element napędu nie wystaje z boku osi podnoszenia.
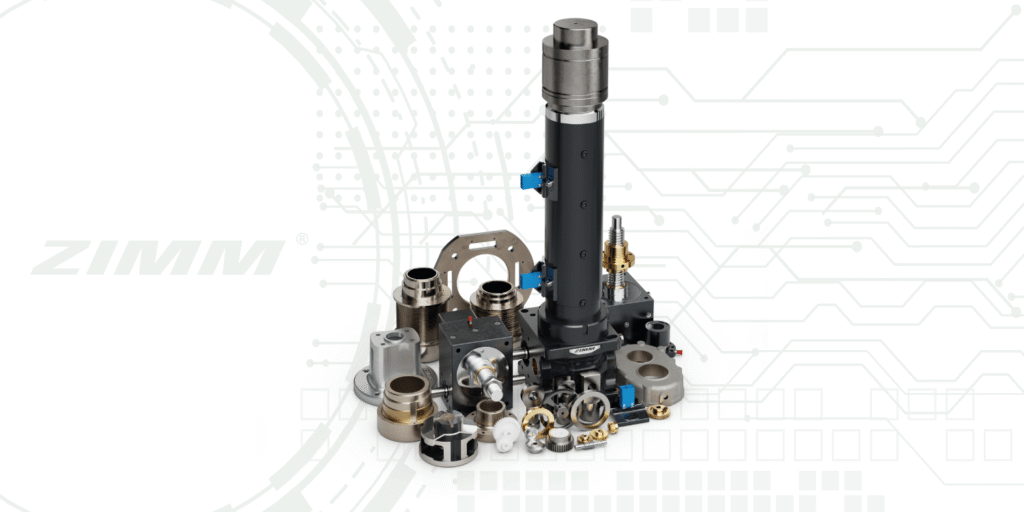
Z jakich zespołów składa się ZA-I?
- Aktuator: Generuje liniowy ruch podnoszenia. Jako napęd śrubowy do dyspozycji pozostają śruby trapezowe (Tr) lub śruby kulowe (KGT). Śruba znajduje się wewnątrz obudowy.
- Układ napędowy: Przekazuje ruch obrotowy na śrubę. Dostępny w trzech wariantach: jako napęd bezpośredni (DA) o przełożeniu 1:1, przekładnia planetarna jednostopniowa (P1) o przełożeniu 6:1 lub przekładnia planetarna dwustopniowa (P2) o przełożeniu 36:1.
- Silnik lub motoreduktor: Jest połączony z układem napędowym; znormalizowane silniki IEC z kołnierzem stanowią standard, natomiast inne koncepcje silników można zrealizować poprzez odpowiednie przyłącza.
Jakie wersje są dostępne?
Seria ZA-I obejmuje cztery rozmiary: 25, 50, 100 i 200 kN. Dla wszystkich czterech rozmiarów przewidziano warianty napędu DA, P1 oraz P2. W zależności od rozmiaru dostępne są różne śruby trapezowe i kulowe (KGT). Maks. prędkość obrotowa wału napędowego wynosi 3000 min⁻¹.
Co to oznacza w kontekście montażu?
Współosiowa konstrukcja nie wymaga napędu odstającego pod kątem prostym, wymaga jednak przestrzeni montażowej wzdłuż osi podnoszenia. Przy integracji należy łącznie uwzględnić wymiary aktuatora, układu napędowego, silnika, skoku oraz osprzętu.